Контроль сборки тормозных узлов: точность выше 97 % за месяц от запроса
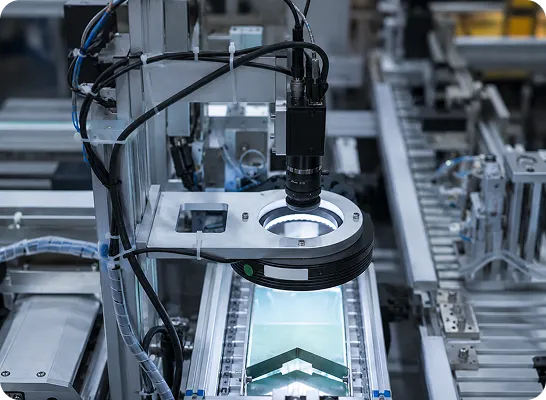
Камера над рабочим постом непрерывно проверяет, правильно ли установлена резиновая манжета на поршень тормозного блока, и сигнализирует оператору об ошибке до того, как изделие уйдёт дальше по линии.
Комплекс работает на производстве с мая 2026 года. Проект выполнен КСК ИТ совместно с КСК ТС.

- >97 %
точность распознавания на текущий момент
- <1 мес
от запроса производства до пилотного запуска
- 2
нейросетевые модели, работающие каскадом
- 0
данных, уходящих в облако — всё в заводской сети
Задача
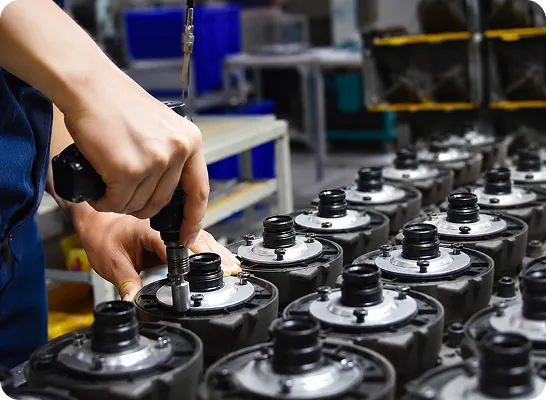
При сборке блоков колодочного тормоза оператор вручную устанавливает резиновую манжету на поршень. Трапециевидный профиль манжеты допускает установку только в одном положении: если её перевернуть, тормозной блок не будет работать корректно.
До внедрения контроль был визуальным — правильность установки проверял сам оператор. Ошибка на этой операции обнаруживается дальше по линии или уже за пределами цеха, а цена такого пропуска на тормозном узле подвижного состава не обсуждается.
Производство поставило задачу: проверять операцию автоматически и сообщать об ошибке немедленно — пока деталь ещё на посту и её можно переустановить.
Как это работает
Камера в рабочей зоне непрерывно анализирует видеопоток. Распознавание построено по каскадному принципу: две модели работают последовательно, каждая решает свою задачу.
Модель 1 — детекция
Ловит момент появления поршня
Первая сеть отслеживает, когда деталь оказывается в зоне контроля, и включает дополнительную подсветку. Это одновременно сигнал оператору и улучшение качества кадра для второй модели.
Модель 2 — классификация
Проверяет угол установки манжеты
Вторая сеть анализирует положение манжеты на поршне и выдаёт вердикт: установлена верно или перевёрнута.
Выведение результата
Результат выводится на сигнальную колонну прямо у рабочего места. Каждая проверка фиксируется в журнале с сохранением снимка — остаётся история по каждой детали, а не только итоговый вердикт.
- Зелёный — годен, деталь уходит дальше
- Красный — переустановить манжету
Техническая реализация
- Программная часть
- Две модели YOLO в каскаде и управляющий скрипт на Python. Модели обучены на собственных данных — под конкретную деталь и конкретное рабочее место.
- Аппаратная часть
- Сетевой релейный модуль управляет индикацией по промышленному протоколу Modbus. К модулю подключены сигнальная колонна и влагозащищённый светильник подсветки.
- Инфраструктура
- Всё работает локально в заводской сети, без облачных сервисов. Видеопоток не покидает периметр предприятия.
Результат
- От запроса производства до запуска в пилотном режиме прошло менее месяца.
- Комплекс прогнали на годных и заведомо бракованных поршнях — отработал корректно на обеих выборках.
- Производство согласовало работу комплекса: по сути это приёмка с выходом на серийную сборку.
- Точность распознавания моделей уже сейчас выше 97 % и растёт по мере накопления данных.
- Ошибка ловится на посту сборки, а не на последующих операциях и не у эксплуатанта.
Человек устаёт и моргает. Камера — нет.
Задача автоматического контроля не в том, чтобы заменить квалификацию оператора.
Она в том, чтобы одна конкретная проверка выполнялась одинаково в начале смены и в конце смены, в первую деталь и в четырёхсотую.
Что дальше и где ещё применимо
Архитектура решения универсальна и не привязана к конкретной детали. Принцип «камера — модель — сигнализация» переносится на любую операцию визуального контроля:
- проверка наличия и правильности установки деталей
- контроль последовательности выполнения операций
- выявление внешних дефектов
В работе — формирование статистики по сменам и дашборды для руководителей производства: количество проверенных деталей, процент брака, динамика.
Следующий шаг — интеграция результатов контроля в действующую систему межоперационного контроля КСК ТС.
Есть операция, которую проверяют глазами?
Расскажите, что контролируется вручную на вашей линии. Оценим, решается ли это тем же принципом — камера, модель, сигнал оператору.